Tema 5: Cálculo diferencial en Varias Variables
1. Funciones de Varias Variables
1.1. Concepto y Tipos de Funciones
Las funciones de varias variables son transformaciones matemáticas que dependen de más de una entrada de datos y/o pueden devolver varios valores numéricos. Se clasifican según sus espacios de origen (dominio) y llegada (codominio):
- Campos escalares en el plano o en el espacio (
): Asignan un único valor numérico a un par de entradas . - Ejemplo real: El coste total
al comprar de tomates a un precio de .
- Ejemplo real: El coste total
- Curvas en el espacio (
): Dependen de una única variable independiente (habitualmente el tiempo ) y devuelven una posición vectorial. - Ejemplo real: La latitud y longitud de un ciclista en función del tiempo:
.
- Ejemplo real: La latitud y longitud de un ciclista en función del tiempo:
- Campos vectoriales en el plano (
): Asignan un vector de velocidad o fuerza a cada punto del plano. - Ejemplo real: La velocidad del viento
en cada posición geográfica .
- Ejemplo real: La velocidad del viento
- Campos vectoriales en el espacio (
): Describen la velocidad o fuerza en un punto tridimensional. - Ejemplo real: La velocidad de una corriente de agua o aire
en un punto espacial .
- Ejemplo real: La velocidad de una corriente de agua o aire
1.2. Representación Gráfica
Cada tipo de función exige una representación gráfica distinta. En el plano distinguimos tres casos fundamentales: los campos escalares (
1.2.1. Campos escalares: curvas de nivel
Para visualizar un campo escalar
- Isotermas: Curvas de nivel donde la temperatura permanece constante.
- Isobaras: Curvas de nivel donde la presión atmosférica es constante.
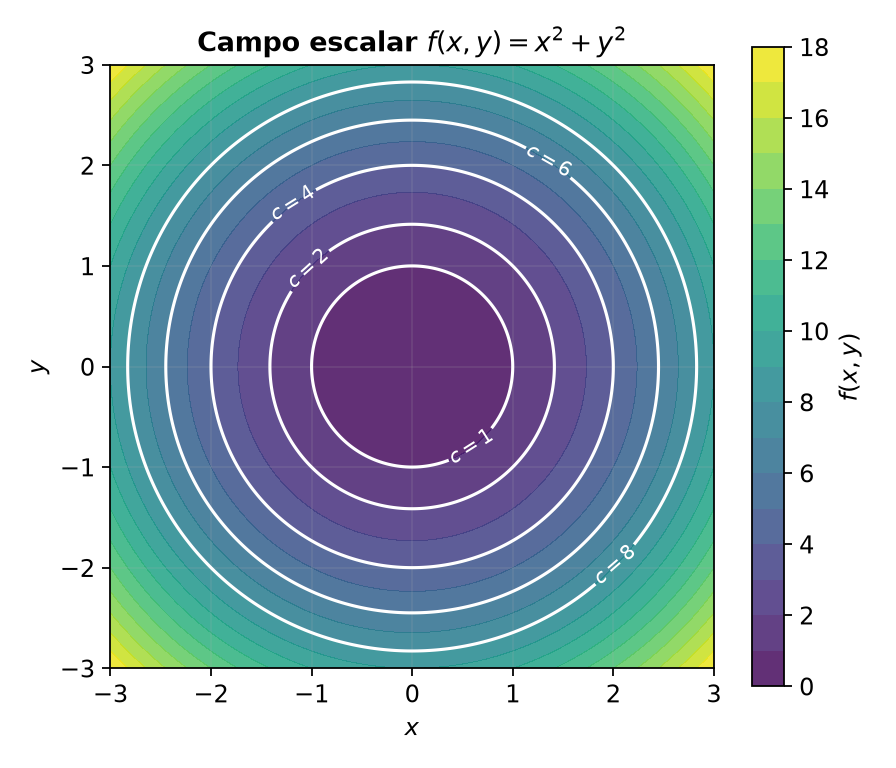
En la figura, el color indica el valor de
La misma información puede verse en tres dimensiones: la gráfica de
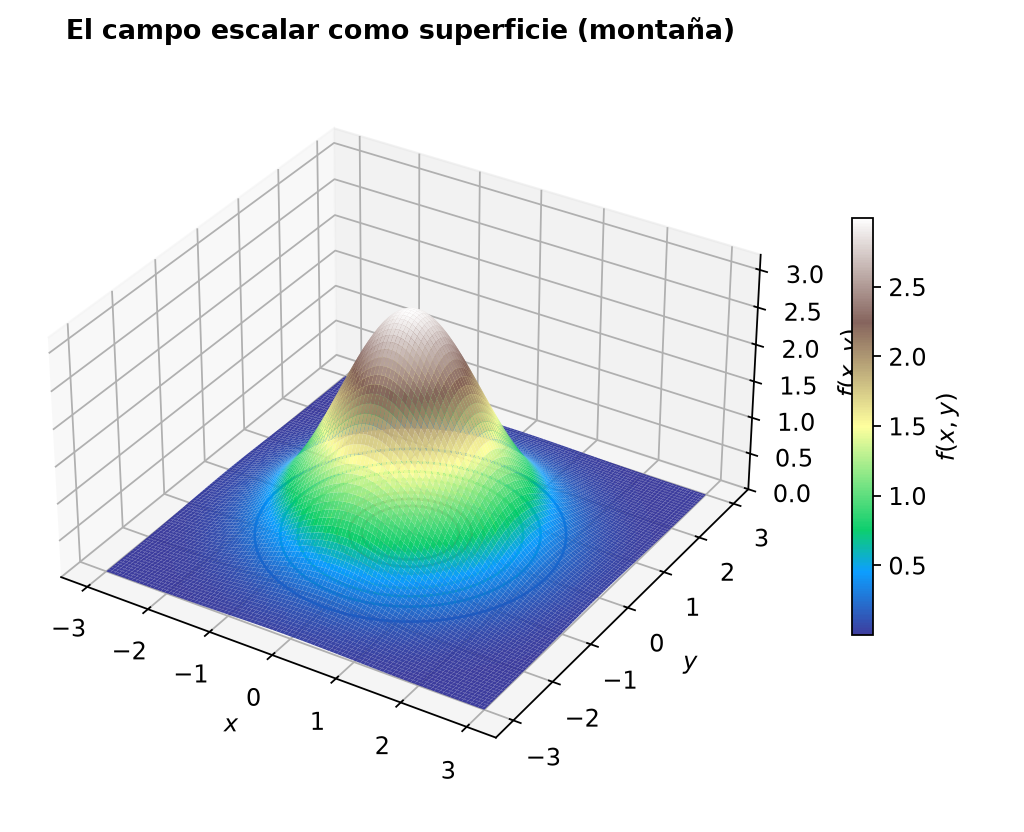
En esta figura se ha representado la "montaña gaussiana"
1.2.2. Curvas parametrizadas en el plano
Una curva en el plano es la imagen de una función
donde
- Orientación: el sentido en que se recorre la curva al aumentar
. - Velocidad: el vector tangente
, que indica dirección y rapidez de recorrido en cada instante.
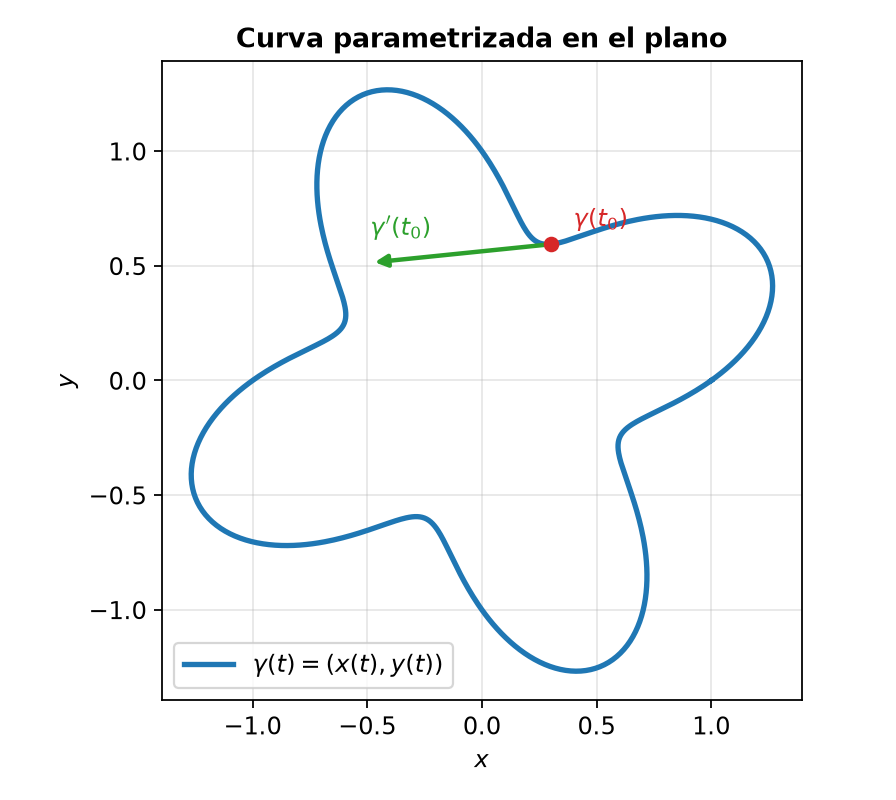
En la figura se representa la curva cerrada
1.2.3. Campos vectoriales en el plano
Un campo vectorial en el plano asigna un vector a cada punto:
Se representa dibujando en cada punto
- Normalizar o escalar las flechas, ya que su longitud real puede variar en órdenes de magnitud y tapar el dibujo.
- Colorear según la norma
, lo que añade información cuantitativa. - Superponer líneas de campo (streamlines), curvas tangentes en cada punto al campo, que describen las trayectorias de las partículas.
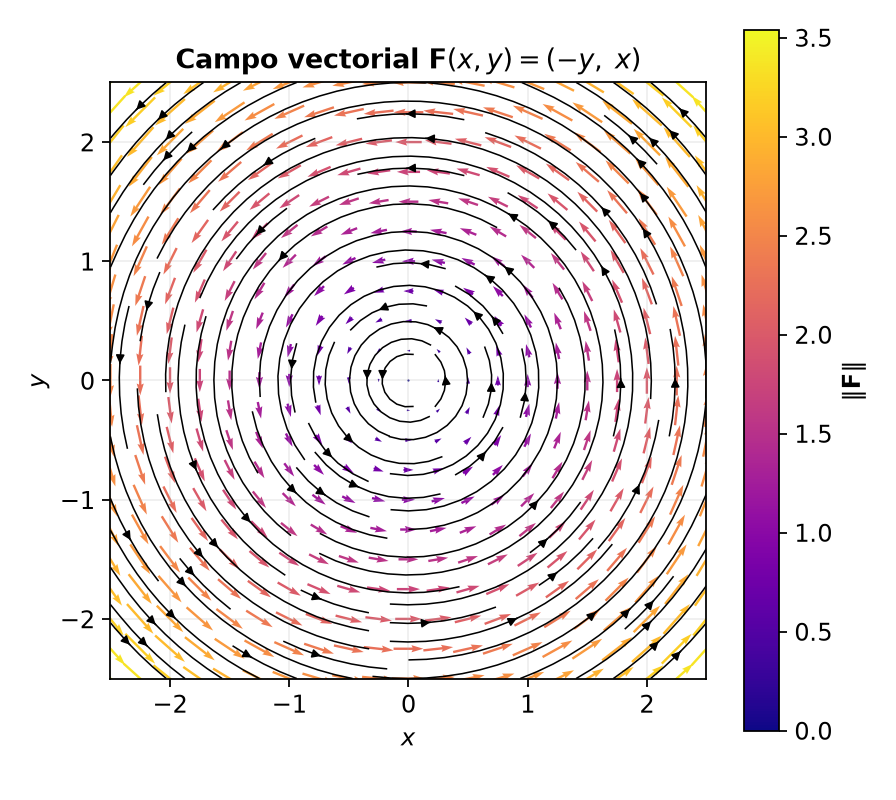
En la figura se muestra el campo de rotación
2. Dominio, Límites y Continuidad
2.1. Dominio
El dominio de una función
- Denominadores: si
, debe ser . - Raíces de índice par: si
, debe ser . - Logaritmos: si
, debe ser . - Trigonométricas inversas: si
o , debe ser .
Los polinomios,
2.2. Límites y Continuidad
El cálculo de límites en funciones de varias variables presenta una elevada complejidad al existir infinitos caminos de aproximación a un punto del plano o del espacio.
Criterio de continuidad: Una función de varias variables es continua en un punto si y solo si todas sus funciones componentes son continuas en dicho punto.
Estudiar la continuidad de la función vectorial
Solución:
Dado que las funciones componentes
3. Derivadas Parciales
3.1. Definición e Interpretación
Hallar la derivada parcial de una función respecto a una variable consiste en derivar de la manera tradicional respecto a dicha variable, tratando a todas las demás variables como si fueran constantes.
- Interpretación: La derivada parcial de
respecto a ( o ) mide la tasa de variación o la influencia de la variable en el comportamiento global de .
Dada la función
Solución:
- Respecto a
(tratando como constantes): - Respecto a
(tratando como constantes): - Respecto a
(tratando como constantes):
Calcular las derivadas parciales de
Solución:
- Respecto a
: - Respecto a
:
Nota sobre la influencia: Si
3.2. Diferenciabilidad
Una función
Condición suficiente (la que se aplica en la práctica): si
- Diferenciable
continua. - Diferenciable
existen todas las derivadas parciales (el recíproco es falso).
4. Operadores Diferenciales
A cada tipo de objeto geométrico le corresponde un operador diferencial natural: el gradiente actúa sobre campos escalares, la derivada sobre curvas y el rotacional y la divergencia sobre campos vectoriales.
4.1. Gradiente
Dado un campo escalar
- Propiedad fundamental: El vector gradiente
apunta siempre en la dirección de máximo crecimiento de la función en ese punto, y su módulo representa la tasa máxima de aumento.
4.2. Derivada Direccional
La derivada direccional de
- Si
, el movimiento en la dirección se realiza a lo largo de una curva de nivel (sin cambio en el valor de la función). - Si la dirección viene dada por un vector
no unitario, primero se normaliza: .
Dada la función
-
Calcular el gradiente
: -
Calcular la derivada direccional en el punto
en la dirección de . Como , hay que normalizar: Interpretación: Si nos encontramos en la posición
y nos desplazamos en la dirección , la altitud o valor de la función aumenta a una razón de unidades por unidad de longitud.
Dada la superficie de una montaña descrita por
Solución:
Debemos movernos en la dirección del gradiente
Evaluando en el punto
4.3. Rotacional
El rotacional mide la tendencia de un campo vectorial a girar o inducir rotación en el flujo alrededor de cada punto.
-
En
: Para : -
En
: Para :
- Para
: - Para
:
4.4. Divergencia
La divergencia mide la cantidad de flujo que se origina (fuente/manantial) o se destruye (sumidero) por unidad de volumen alrededor de cada punto.
- En
: - En
:
Para el campo
4.5. Vector Tangente en Curvas
Así como el gradiente describe la variación de un campo escalar y el rotacional/divergencia la de un campo vectorial, el operador diferencial natural de una curva
- Interpretación física: Si
es el tiempo, es el vector velocidad: apunta en la dirección de avance y su módulo es la rapidez. - Interpretación geométrica:
es tangente a la trayectoria de la curva en el punto . La recta tangente en es - Curva regular: Si
para todo , la curva es regular y admite el vector tangente unitario que solo depende de la trayectoria y de su orientación, no de la rapidez con que se recorra. Si puede aparecer una cúspide o un punto singular.
Relación con el gradiente. Si la curva
Es decir, el gradiente es perpendicular a las curvas de nivel:
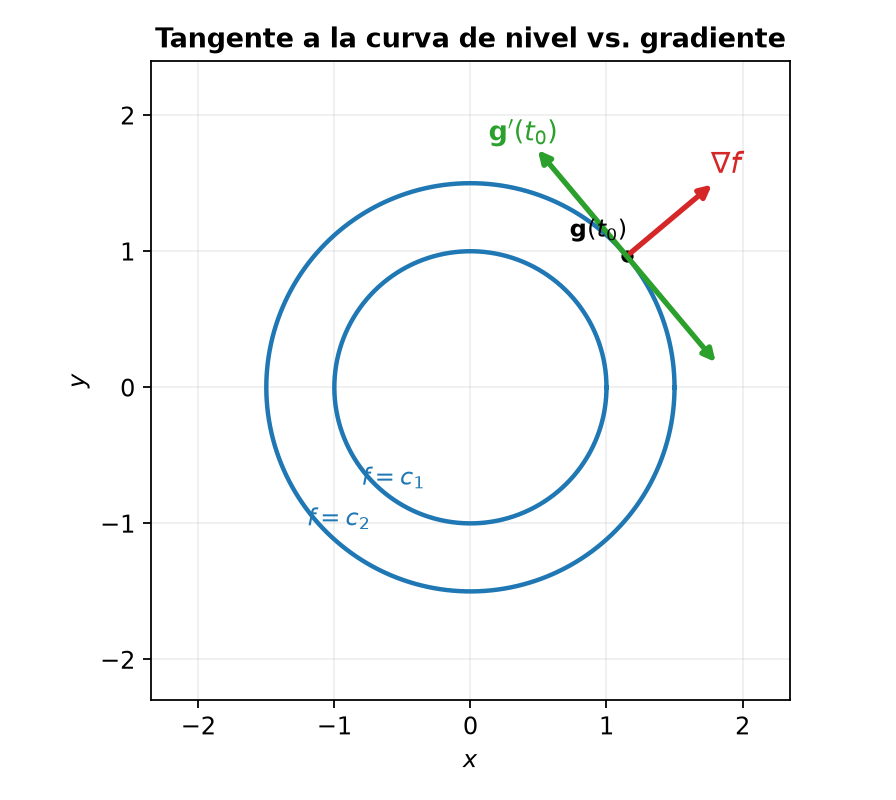
Dada la curva
- Vector tangente en
: La recta tangente en es , es decir, . - Vector tangente unitario en
: - ¿Es
una curva de nivel de ? No: no es constante, luego . En efecto, en : La curva no es una curva de nivel: al movernos por ella, aumenta. Para la circunferencia , en cambio, es constante y se comprueba que .
| Objeto | Representación | Operador diferencial natural |
|---|---|---|
| Campo escalar |
Curvas de nivel / superficie | Gradiente |
| Curva |
trayectoria + orientación | Derivada |
| Campo vectorial |
Flechas / líneas de campo | Rotacional, divergencia |
5. Optimización en Varias Variables
6.1. Puntos Críticos y Matriz Hessiana
Para hallar los extremos relativos (máximos y mínimos locales) de una función escalar
-
Hallar los puntos críticos: Resolver el sistema de ecuaciones dado por el gradiente nulo:
-
Construir la Matriz Hessiana
: Matriz de derivadas parciales segundas: -
Criterio del Determinante de
: Evaluar en cada punto crítico: - Si
y : Existe un Mínimo Local. - Si
y : Existe un Máximo Local. - Si
: Existe un Punto de Silla (la función sube en una dirección y baja en otra). - Si
: El criterio no es concluyente (caso dudoso).
- Si
6.2. Ejemplos Resueltos Paso a Paso
Estudiar los puntos críticos de
Solución:
- Gradiente:
. - Matriz Hessiana:
- Clasificación en
: Por tanto, en el punto la función presenta un Máximo Local de valor .
Estudiar los extremos de
Solución:
-
Puntos críticos:
De aquí obtenemos dos soluciones:
y .
Puntos críticos:y . -
Matriz Hessiana general:
-
Clasificación de los puntos:
- Para
: Al ser , el punto es un Punto de Silla. - Para
: Al ser y , la función presenta un Mínimo Local en .
- Para