Tema 2: Espacios vectoriales
2. Espacios vectoriales, combinación lineal y rango
2.1. Definición de espacio vectorial y combinación lineal
Definición. Un espacio vectorial es un conjunto de elementos (denominados vectores) dotado de dos operaciones internas y externas (suma de vectores
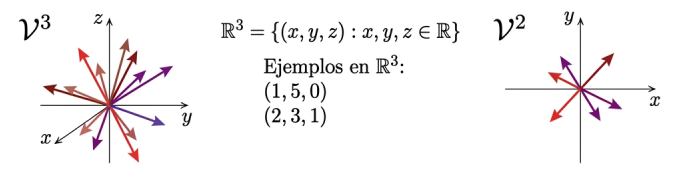
Definición. Dado un conjunto de vectores
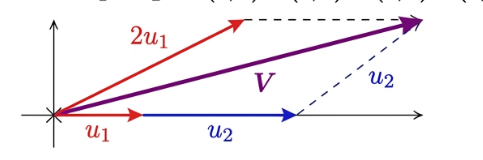
Enunciado: Calcular los escalares
Desarrollo paso a paso:
Planteamos la ecuación vectorial
Igualando componente a componente, obtenemos el siguiente sistema de ecuaciones lineales:
De la segunda ecuación despejamos
Sustituimos en la primera ecuación:
Sustituyendo el valor de
Por tanto, los escalares resultantes son
Solución: El vector
2.2. Independencia lineal y cálculo del rango por Gauss
Definición. Una colección de vectores
Definición. El rango de una matriz es el número máximo de filas o de columnas linealmente independientes que posee dicha matriz.
Método de cálculo del rango. Existen dos métodos principales para determinar el rango de una matriz:
- Mediante el cálculo de menores (submatrices cuadradas con determinante no nulo).
- Mediante el método de Gauss (aplicación de transformaciones elementales por filas hasta escalonar la matriz).
Para estudiar el número de vectores independientes que hay en un conjunto dado, estudiamos el rango de la matriz consistente en poner esos vectores como filas de la matriz.
Enunciado: Estudiar cuántos vectores linealmente independientes hay en cada uno de los siguientes conjuntos de vectores:
a)
b)
Para resolverlo, disponemos los vectores del conjunto como filas de una matriz y aplicamos eliminación gaussiana por filas. Las filas no nulas resultantes son linealmente independientes, de modo que su número coincide con el rango de la matriz, es decir, con la cantidad de vectores independientes del conjunto original.
Desarrollo paso a paso:
Caso a):
Disponemos los vectores como filas de la matriz
Realizamos la transformación en la segunda fila
Simplificamos la fila 2 dividiendo entre 4 (
Al obtener 2 filas no nulas escalonadas, se concluye la reducción.
Caso b):
Partimos de la matriz
Restamos la primera fila a la segunda (
Intercambiamos la primera y segunda fila (
Hacemos ceros en la primera columna mediante
Obtenemos la matriz equivalente:
Hacemos cero en la tercera fila aplicando la transformación
La matriz escalonada resulta:
Quedan 2 filas no nulas independientes.
Solución: En ambos conjuntos hay exactamente 2 vectores linealmente independientes: en el caso a),
3. Espacios generados, bases y subespacios vectoriales
3.1. Espacio generado y sistema generador
Definición. Dada una colección de vectores
Definición. Recíprocamente, a la colección de vectores
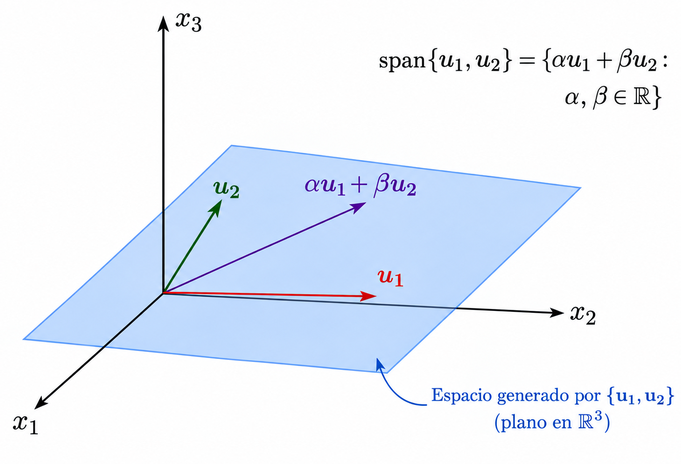
Enunciado: Determinar el espacio generado por el conjunto
Desarrollo paso a paso:
Construimos la combinación lineal genérica de los vectores
Algunos vectores pertenecientes al espacio generado son:
- Para
- Para
- Para
3.2. Base y dimensión de un espacio vectorial
Definición. Una base de un espacio o subespacio vectorial
Definición. La dimensión de un espacio o subespacio vectorial
En la práctica, obtendremos una base a partir de un sistema generador, eliminando aquellos vectores "que sobren", por ser linealmente dependientes de los otros.
3.3. Subespacios vectoriales y sus formas de representación
Definición. Dado un espacio vectorial
Considera el subespacio
Un vector genérico
Operando por componentes:
Desglosando en ecuaciones individuales obtenemos las llamadas ecuaciones paramétricas:
Métodos de expresión de un subespacio. Existen tres formas equivalentes de expresar analíticamente un subespacio vectorial
- Dando una base: Especificando un conjunto de vectores linealmente independientes que generan
. - Dando las ecuaciones paramétricas: Expresando las coordenadas genéricas
en función de los parámetros libres ( ) ponderados por los vectores de la base. - Dando las ecuaciones implícitas (o cartesianas): Mediante un sistema de ecuaciones lineales homogéneas que deben cumplir los elementos para pertenecer a
.
Fórmula de relación entre dimensiones. Para todo subespacio
Es decir, cuanto mayor es la dimensión del subespacio, menos ecuaciones implícitas son necesarias para describirlo.
3.4. Conversiones entre formas de representación de subespacios
3.4.1. Paso de base a ecuaciones paramétricas e implícitas
Algoritmo de conversión de Base a Implícitas:
- Se construye la matriz cuya parte izquierda contiene los vectores de la base dispuestos por columnas y cuya última columna está formada por las variables
. - Se efectúa la reducción gaussiana por filas sobre las columnas de la base hasta obtener ceros en la zona inferior.
- Se igualan a cero las expresiones algebraicas obtenidas en la columna de variables correspondientes a las filas nulas de la base. Dichas expresiones constituyen las ecuaciones implícitas de
.
Enunciado: Calcular la ecuación implícita del subespacio
Desarrollo paso a paso:
Planteamos la matriz ampliada con los vectores de la base en columnas y las variables genéricas
Escalonamos la matriz mediante transformaciones elementales por filas:
Hacemos ceros en la primera columna con
- Fila 2:
- Fila 3:
Obtenemos la matriz intermedia:
Hacemos cero en la segunda columna de la fila 3 mediante
- Fila 3:
La matriz triangulada resulta:
Para garantizar la compatibilidad del sistema (que el vector pertenezca a
Comprobación de la fórmula de dimensiones:
Solución: La ecuación implícita que caracteriza al subespacio
3.4.2. Paso de ecuaciones implícitas a base
Algoritmo de conversión de Implícitas a Base:
- Se plantea el sistema homogéneo dado por las ecuaciones implícitas.
- Se resuelve el sistema mediante eliminación gaussiana para separar las variables libres de las dependientes.
- Se expresa la solución general en función de parámetros (
). - Se extraen los vectores asociados a cada parámetro. Si aparecen fracciones, se multiplican por el mínimo común denominador para obtener vectores de enteros.
Enunciado: Resolver y determinar una base del subespacio
Desarrollo paso a paso:
Escribimos la matriz ampliada del sistema homogéneo:
Aplicamos
- Fila 2:
La matriz escalonada es:
Dividimos la segunda fila entre 5 (
Obtenemos el sistema equivalente:
Asignamos a la variable libre el parámetro
De la segunda ecuación:
Sustituimos
La solución vectorial general es:
Para simplificar denominadores, elegimos
Solución: Una base del subespacio
3.4.3. Conversión completa en espacio ambiente
Observación. Cuando el espacio ambiente tiene dimensión
Enunciado: Calcular una base y el sistema de ecuaciones implícitas del subespacio
Desarrollo paso a paso:
Fase 1: Obtención de la base de
Separamos los parámetros
Los vectores coeficientes son
Fase 2: Obtención de las ecuaciones implícitas.
Disponemos los vectores base en columnas y las variables genéricas
Aplicamos transformaciones por filas para triangular el bloque base:
: :
Matriz intermedia:
Multiplicamos la segunda fila por
Hacemos cero en la cuarta fila mediante
- Fila 4:
Reordenando las filas para colocar las nulas al final:
Igualando a cero las expresiones de las filas nulas obtenemos las ecuaciones implícitas:
Comprobación de dimensiones:
Dimensión ambiente:
Solución: La base de