Tema 1: Sistemas de Ecuaciones Lineales y Matrices
1. Sistemas de Ecuaciones Lineales
Definición. Un sistema de ecuaciones lineales es una colección de ecuaciones lineales que deben ser resueltas de manera simultánea.
1.1. Clasificación de Sistemas de Ecuaciones
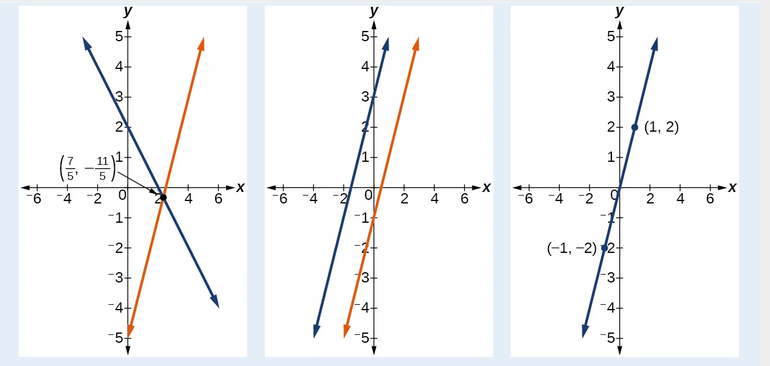
Criterio de clasificación. La discusión y clasificación de sistemas es uno de los apartados fundamentales del álgebra lineal. Según el número de soluciones que poseen, los sistemas se clasifican en:
- Incompatible (S.I.): No existe ningún valor de las incógnitas que cumpla todas las ecuaciones simultáneamente (sin solución).
- Compatible Determinado (S.C.D.): Existe un único valor para cada incógnita que satisface el sistema (solución única).
- Compatible Indeterminado (S.C.I.): Existen infinitos valores de las incógnitas que satisfacen el sistema (infinitas soluciones).
Interpretación geométrica:
1.2. Ejemplos en dimensión 2
Resolver el siguiente sistema:
Solución:
Sumando ambas ecuaciones directamente:
Sustituyendo el valor de
Conclusión: El sistema es Compatible Determinado (S.C.D.) con solución única
Resolver el siguiente sistema:
Solución:
Como tenemos 3 incógnitas y 2 ecuaciones, asignamos un parámetro libre a una de las variables. Sea
Restando la segunda ecuación a la primera:
Sustituyendo
Conclusión: El sistema es Compatible Indeterminado (S.C.I.) con soluciones parametrizadas por
1.3. Sistemas con Parámetros
Método de análisis. Para discutir un sistema con parámetros, se analiza la existencia y unicidad de las soluciones en función de los valores que tome el parámetro genérico (habitualmente
Discutir y resolver el sistema:
Desarrollo algebraico:
Despejando
Despejando las variables cuando
Discusión según los casos del parámetro
- Si
y : El sistema es Compatible Determinado (S.C.D.). Solución única: . - Si
: Sustituyendo en el sistema original: El sistema es Incompatible (S.I.). - Si
: Sustituyendo en el sistema original: El sistema es Compatible Indeterminado (S.C.I.). Soluciones: , con .
Discutir el sistema:
Solución:
Restando la primera ecuación a la segunda:
Discusión:
- Si
: El sistema es Compatible Determinado (S.C.D.). - Si
: Sustituyendo : El sistema es Incompatible (S.I.).
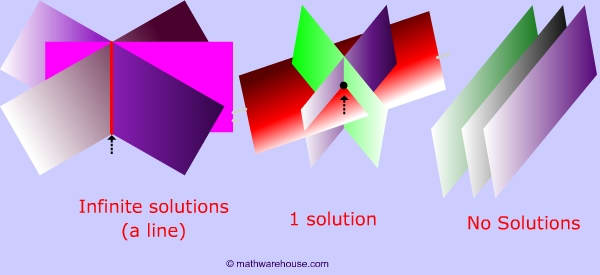
1.4 ¿Y para dimensiones más altas?
Interpretación geométrica:
Para resolver analíticamente estos sistemas, veremos primero el concepto de matriz.
2. Matrices
Concepto de matriz. Las matrices son estructuraciones en forma de "cajas de números" que poseen gran utilidad en matemáticas. Poseen la propiedad particular de comportarse algebraicamente de manera análoga a los números simples.
       ┌               ┐
       │  a11 a12 a13  │
   A = │  a21 a22 a23  │
       │  a31 a32 a33  │
       └               ┘
Las matrices se pueden sumar, restar y multiplicar, dando lugar a un álgebra análoga a la de los números. Entre estas operaciones destaca también la matriz inversa.
- Suma y Resta: operaciones que se realizan elemento a elemento (requieren matrices de la misma dimensión).
- Producto de Matrices: se calcula multiplicando cada fila por cada columna.
La matriz inversa. Dada una matriz cuadrada
donde
2.1. Aplicaciones
Las matrices permiten expresar de forma compacta grandes cantidades de información. Dos aplicaciones fundamentales son la representación de sistemas de ecuaciones lineales y el modelado de sistemas dinámicos.
Un sistema de ecuaciones lineales se escribe de forma compacta como
donde
Consideremos dos especies de peces,
Interpretación de los coeficientes:
- 3: la especie
se reproduce, triplicando su propio número en un año. - 2: la especie
crece alimentándose de la especie . : la especie disminuye por ser depredada por la especie . - 4: la especie
se reproduce, cuadruplicando su propio número en un año.
Las dos ecuaciones anteriores se escriben de forma compacta como $$X_N = A \cdot X_A,$$ dondees el vector de cantidades actuales, el vector de cantidades nuevas y la matriz de evolución concentra la dinámica del ecosistema:
Iterando la expresión
2.2. Tipos de Matrices
Matriz fila y matriz columna. La matriz fila tiene una sola fila y la matriz columna una sola columna:
Matriz cuadrada y matriz triangular. Una matriz cuadrada tiene el mismo número de filas que de columnas. Entre ellas destacan las triangulares, con todos los ceros por debajo (superior
Matriz diagonal. Una matriz diagonal es una matriz cuadrada cuyos elementos fuera de la diagonal principal son todos nulos:
Matriz identidad. La matriz identidad
2.4. Método de Gauss
Una de las principales funciones prácticas de las matrices es el estudio y resolución de sistemas de ecuaciones lineales empleando la matriz ampliada y transformaciones elementales por filas. La misma técnica, en su variante de Gauss-Jordan, permite calcular la matriz inversa.
Operaciones elementales por filas. El método de Gauss se apoya en tres tipos de operaciones elementales por filas sobre la matriz ampliada, todas ellas reversibles y que no alteran las soluciones del sistema:
- Permutar dos filas:
(equivale a reordenar las ecuaciones). - Multiplicar una fila por un número no nulo:
. - Combinar filas: sumar a una fila un múltiplo de otra:
(equivale a sumar ecuaciones entre sí).
Tres versiones del método de Gauss. Según la forma final que se le dé a la matriz, distinguimos tres versiones:
- Gauss clásico (matriz triangular): se anulan los elementos por debajo de la diagonal, de modo que esta queda con elementos no nulos pero arbitrarios. El sistema se resuelve entonces por sustitución regresiva.
- Gauss con diagonal de unos: tras triangular, se normaliza cada fila dividiéndola entre su pivote, con lo que todos los elementos de la diagonal son
. La sustitución regresiva se simplifica, pues cada variable se despeja directamente de su propia fila. - Gauss-Jordan: además de los ceros por debajo, se anulan también los elementos por encima de la diagonal, hasta convertir la parte de los coeficientes en la matriz identidad. La solución queda directamente en la última columna, sin sustitución regresiva. Esta es la variante usada para el cálculo de inversas.
Cambio de columnas (caso particular). En ocasiones el elemento de la diagonal es cero y también lo son todos los que tiene por debajo en esa columna; entonces permutar filas no sirve y hay que intercambiar la columna con la de alguna de las variables siguientes. Como cada columna de coeficientes corresponde a una variable, al permutar columnas las variables cambian de lugar, por lo que hay que seguir la pista al cambio de nombre de las variables para no equivocarse al leer la solución final.
Algoritmo de eliminación gaussiana:
- Escribir la matriz ampliada del sistema
. - Obtener ceros por debajo de la diagonal principal mediante operaciones elementales por filas.
- Reconstruir el sistema equivalente triangular y resolver por sustitución regresiva.
Resolver el sistema mediante su matriz ampliada:
Paso 1: Matriz ampliada inicial
Paso 2: Intercambio de filas (
Paso 3: Ceros en la primera columna (
Paso 4: Normalizar la fila 2 (
Paso 5: Cero en la segunda columna (
Paso 6: Normalizar la fila 3 (
Paso 7: Reconstrucción del sistema y solución
Resolviendo desde la última ecuación hacia arriba:
4.
5.
6.
Solución:
Método de Gauss-Jordan para el cálculo de la inversa. Se construye la matriz en bloques
Dada la matriz
Disposición en bloques
Reducción de Gauss-Jordan:
- Hacer cero en la tercera fila (
): - Triangular la matriz (
): - Hacer ceros por encima de la diagonal (
): - Eliminar el último elemento (
):
Matriz Inversa Resultante: